


 400-886-5570
机器人做糖画“圈粉”

 2026-08-30 22:00:56
本文转自:贵州日报
跨维智能:
机器人做糖画“圈粉”
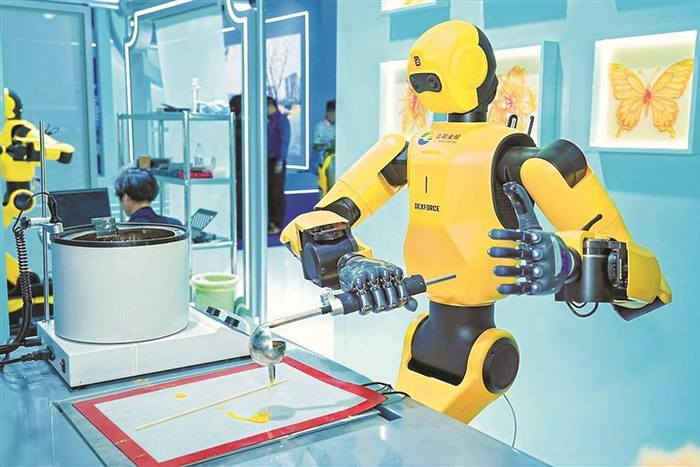
跨维(深圳)智能数字科技有限公司展台前,具身智能机器人正在制作糖画。
本报讯(记者 高伟)“第一次见到机器人做糖画,实在太神奇了!”8月29日,2026数博会展馆内,跨维(深圳)智能数字科技有限公司展台前,市民张颖看着具身智能机器人用糖浆精准复刻出自己刚画的小兔子,忍不住发出惊叹。
本届数博会上,跨维智能携第二代通用人形机器人首次亮相贵州。除了颇具看点的AI糖画体验,机器人还现场制作咖啡、冰淇淋、爆米花,多样化的沉浸式互动让参观者感受具身智能带来的新奇体验。
“传统服务型机器人大多只能完成简单的直线作业,而糖画创作大量起伏回转的曲线,对机械臂的操控精度、整机运行稳定性提出了考验。”跨维智能营销经理李琳介绍,这款机器人可以读懂观众三笔以内的手绘简笔画创意,自主规划运动轨迹,以毫米级的精细操作复刻图案。“看似一场有趣的展演,背后是一整套自研的硬核技术底座。”
如今,在桂林象山、阳朔西街、徐州方特乐园,以及深圳K11、COCO Park等知名文旅点位与大型商圈,都能看见这些具身机器人忙碌的身影。机器人可完成糖画、冲咖啡、各式冷饮制作,深度融入景区、商场的沉浸式消费场景。
据了解,跨维智能依托50余个落地场景沉淀,持续迭代1500多款成熟具身模型,覆盖汽车零部件、新能源、航空航天、物流、科研教育等众多细分领域。李琳表示,未来将积极融入贵州工业、物流、科研教育等赛道,让前沿的AI技术走出展台,深度赋能贵州千行百业。

-
AGV调度系统数据瓶颈的底层逻辑与突破路径当调度系统报错“没有更多数据了”时,暴露的是AGV行业的深层技术矛盾很多人以为,AGV调度系统的“没有更多数据了”错误仅是数据采集模块的故障,其实不然。这一报错本质是任务分配算法与实时环境感知能力之间的动态平衡被打破,其底层逻辑是:在多AGV协同作业场景中,当任务队列的优先级计算频率超过传感器数据更新速率时,系统会因无法获取最新环境状态而触发保护性停机。听起来可能反直觉,但在高密度仓储场景中,数据查看详情
-
AGV调度系统数据瓶颈:从“没有更多数据了”到动态优化突破数据饥渴与调度系统的底层矛盾很多人以为AGV调度系统的性能瓶颈仅源于硬件算力不足,其实不然——在大型仓储场景中,超过70%的调度延迟源于数据链路的非对称性。当调度中心向50台以上AGV同步下发任务时,若采用传统TCP长连接模式,单台设备的数据包确认延迟会呈指数级叠加,最终导致“没有更多数据了”的错误提示频繁出现。这种表象常被误判为网络带宽不足,实则是调度协议的握手机制存在设计缺陷。听起来可能反直觉查看详情


全国统一热线
400-886-5570
苏州市苏州工业园区金鸡湖街道苏虹中路503号


